

Herausforderungen
Präzision über komplexe robotische Strukturen hinweg bewahren
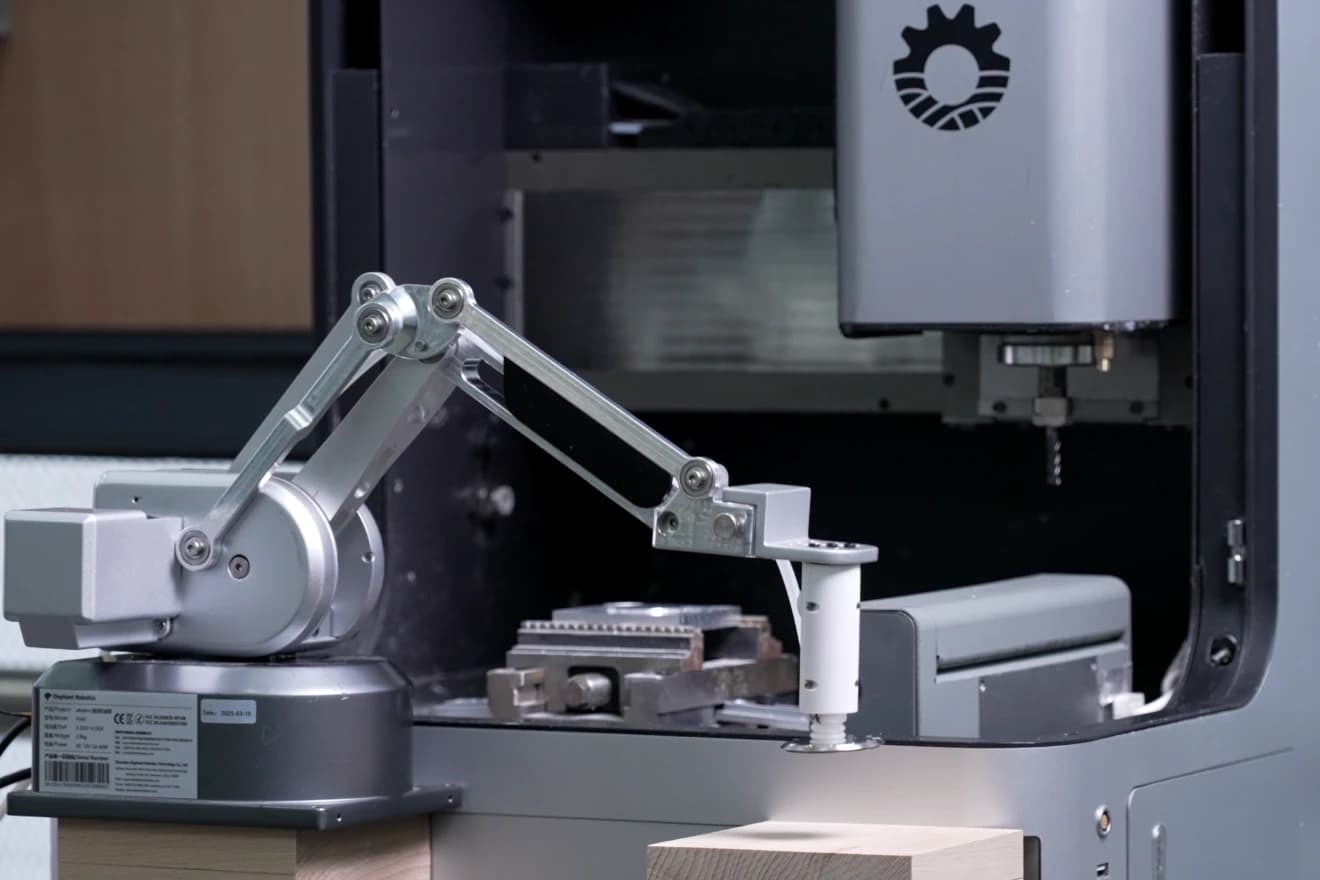
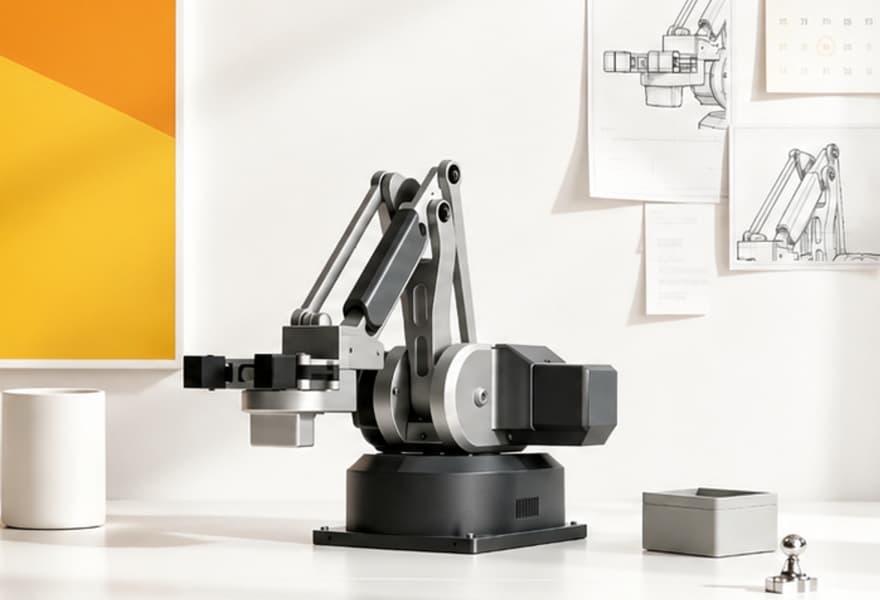
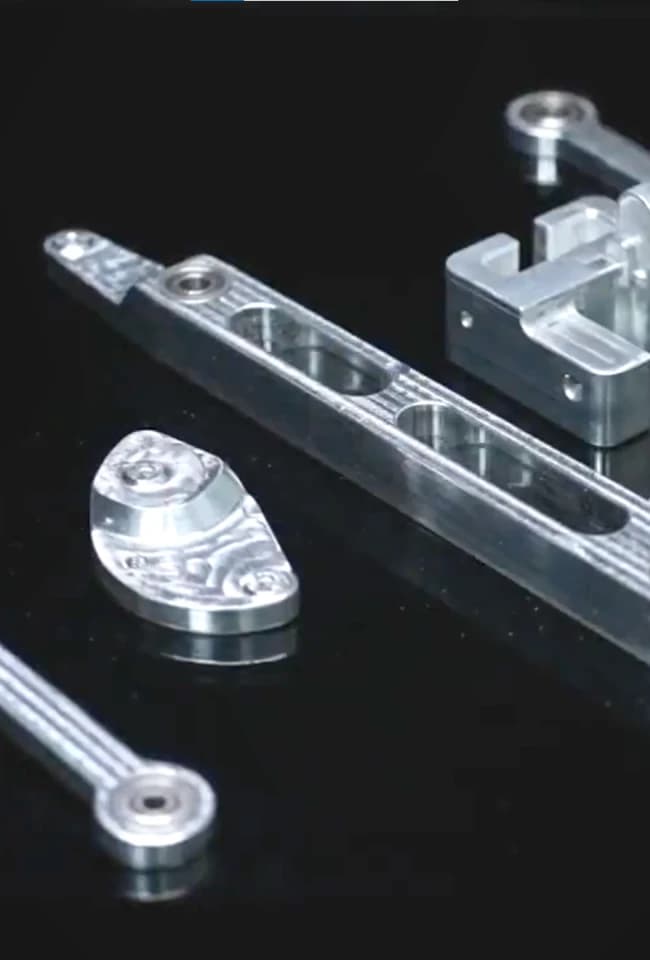
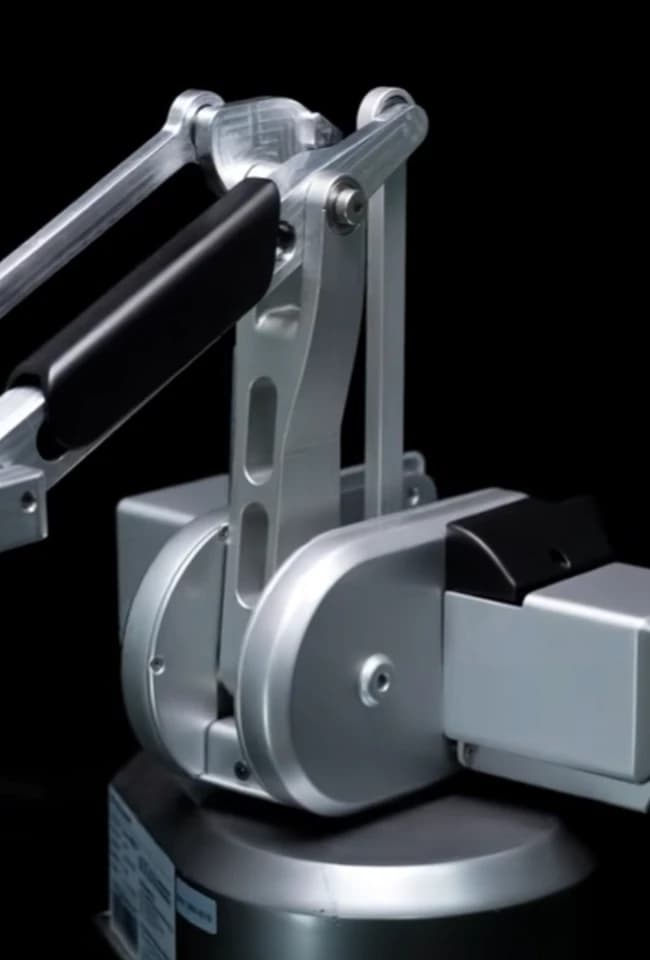
Anders als eine einzelne gefräste Komponente besteht ein Roboterarm aus mehreren miteinander verbundenen Teilen, die als vollständiges Bewegungssystem zusammenwirken müssen.
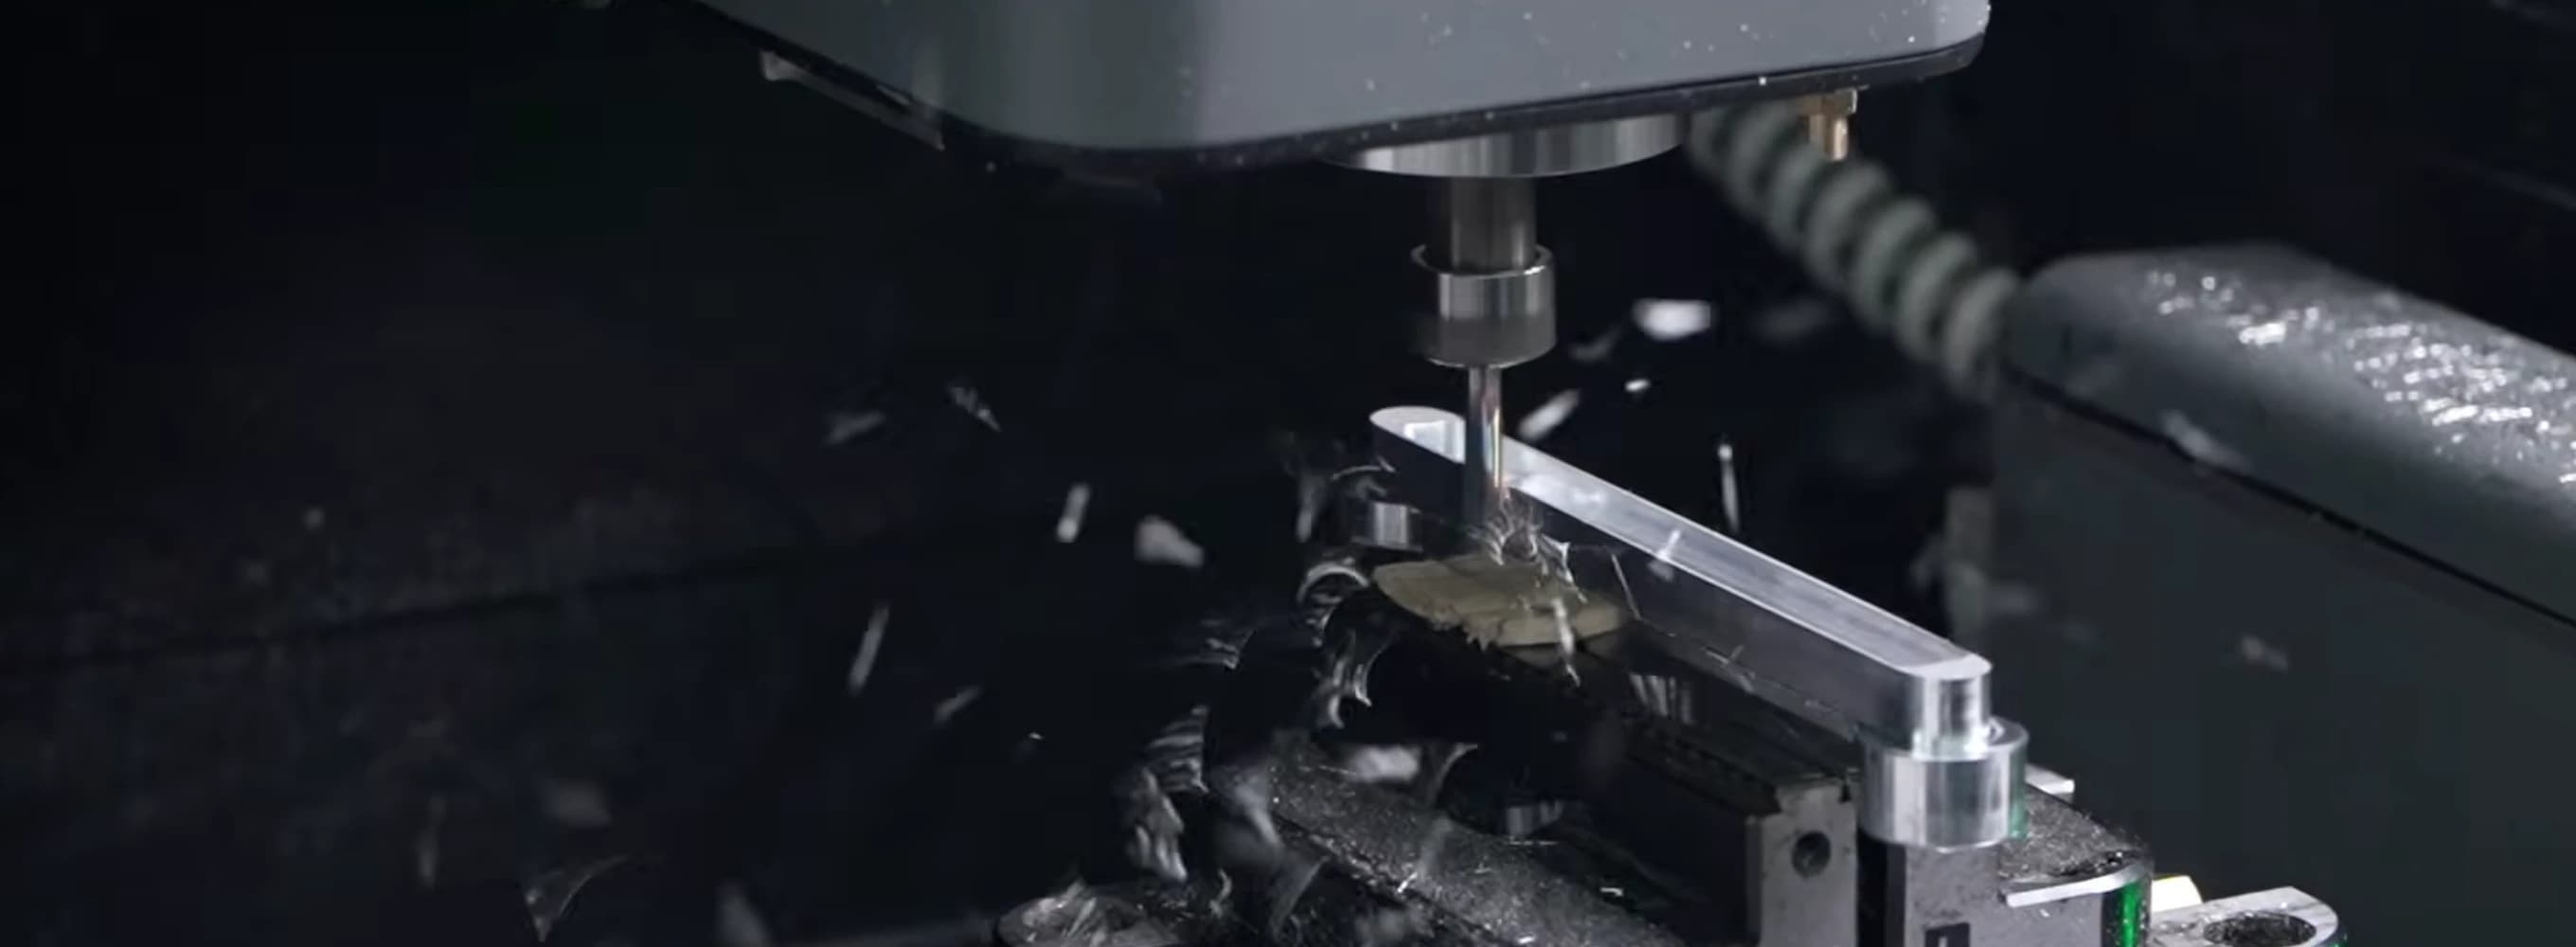
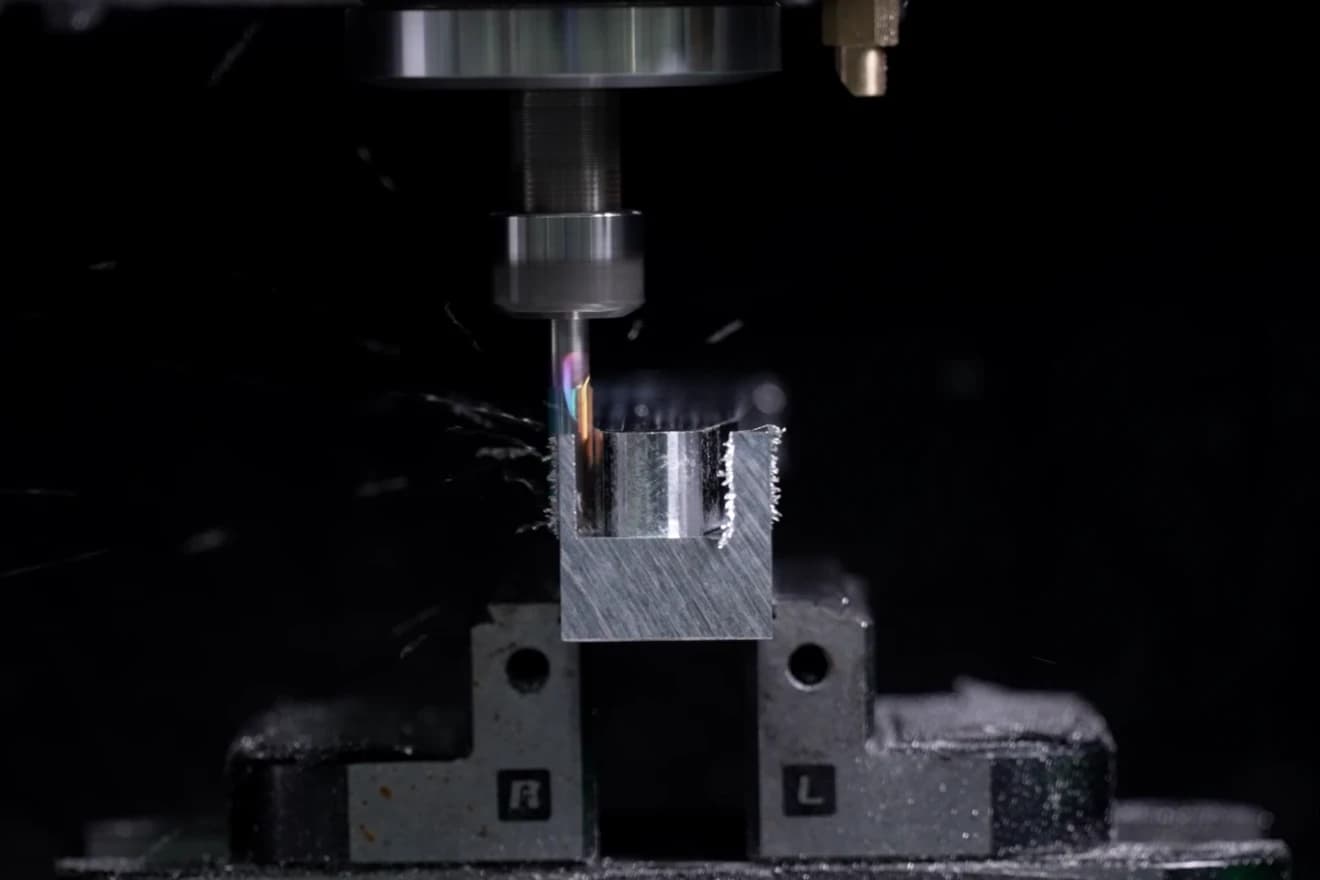
Das Projekt erforderte eine konstante Genauigkeit über verschiedene Aluminiumkomponenten hinweg – einschließlich mehrseitiger Merkmale, Montageflächen, Gewindebohrungen, gekrümmter Strukturen und tiefer Bearbeitungsbereiche. Positionsgenauigkeit über mehrere Spannoperationen hinweg zu wahren und sicherzustellen, dass jede Komponente korrekt zusammengebaut werden konnte, waren die zentralen technischen Herausforderungen.